

Android 平台提供多種感應器,可讓您監控裝置的動作。
感應器的可能架構因感應器類型而異:
- 重力、線性加速度、旋轉向量、重大動作、計步器和步數偵測器感應器,可能是硬體或軟體感應器。
- 加速計和陀螺儀感應器一律以硬體為基礎。
大多數 Android 裝置都配備加速計,許多裝置現在也配備陀螺儀。軟體感應器的可用性較不穩定,因為這類感應器通常需要仰賴一或多個硬體感應器來取得資料。視裝置而定,這些軟體感應器可以從加速計和磁力計或陀螺儀取得資料。
動作感應器可用於監控裝置動作,例如傾斜、晃動、旋轉或擺動。這類動作通常反映了使用者的直接輸入 (例如使用者在遊戲中駕駛汽車或控制球),但也可能反映裝置所在的實體環境 (例如在您開車時隨您移動)。在第一種情況下,您會監控相對於裝置參照框架或應用程式參照框架的動作;在第二種情況下,您會監控相對於世界參照框架的動作。動作感應器本身通常不會用於監控裝置位置,但可以與其他感應器 (例如地磁場感應器) 搭配使用,判斷裝置相對於世界參照框架的位置 (詳情請參閱「位置感應器」)。
所有動作感應器都會傳回每個 SensorEvent 的多維度感應器值陣列。舉例來說,在單一感應器事件中,加速計會傳回三個座標軸的加速度資料,而陀螺儀會傳回三個座標軸的旋轉速率資料。這些資料值會與其他 SensorEvent 參數一起在 float 陣列 (values) 中傳回。表 1 匯總了 Android 平台提供的動作感應器。
表 1. Android 平台支援的動作感應器。
| 感應器 | 感應器事件資料 | 說明 | 測量單位 |
|---|---|---|---|
TYPE_ACCELEROMETER |
SensorEvent.values[0] |
沿著 X 軸的加速度 (包括重力)。 | 公尺/秒2 |
SensorEvent.values[1] |
沿著 Y 軸的加速度 (包括重力)。 | ||
SensorEvent.values[2] |
沿 Z 軸的加速度 (包括重力)。 | ||
TYPE_ACCELEROMETER_UNCALIBRATED |
SensorEvent.values[0] |
沿 X 軸測得的加速度,未經任何偏差補償。 | 公尺/秒2 |
SensorEvent.values[1] |
沿 Y 軸測得的加速度,未經任何偏差補償。 | ||
SensorEvent.values[2] |
沿 Z 軸測得的加速度,未經任何偏差補償。 | ||
SensorEvent.values[3] |
沿 X 軸測得的加速度,並加上預估偏差補償。 | ||
SensorEvent.values[4] |
沿 Y 軸測得的加速度,並加上預估偏差補償。 | ||
SensorEvent.values[5] |
沿 Z 軸測得的加速度,並加上預估偏差補償。 | ||
TYPE_GRAVITY |
SensorEvent.values[0] |
沿著 X 軸的重力。 | 公尺/秒2 |
SensorEvent.values[1] |
沿 Y 軸的重力。 | ||
SensorEvent.values[2] |
沿著 Z 軸的重力。 | ||
TYPE_GYROSCOPE |
SensorEvent.values[0] |
沿 X 軸的旋轉速率。 | rad/s |
SensorEvent.values[1] |
繞 Y 軸旋轉的速率。 | ||
SensorEvent.values[2] |
繞 Z 軸的旋轉速率。 | ||
TYPE_GYROSCOPE_UNCALIBRATED |
SensorEvent.values[0] |
繞 X 軸的旋轉速率 (不含漂移補償)。 | rad/s |
SensorEvent.values[1] |
繞 Y 軸的旋轉速率 (不含漂移補償)。 | ||
SensorEvent.values[2] |
繞 Z 軸的旋轉速率 (不含漂移補償)。 | ||
SensorEvent.values[3] |
x 軸附近的預估漂移。 | ||
SensorEvent.values[4] |
y 軸附近的預估漂移。 | ||
SensorEvent.values[5] |
繞 Z 軸的預估漂移。 | ||
TYPE_LINEAR_ACCELERATION |
SensorEvent.values[0] |
沿著 X 軸的加速度 (不含重力)。 | 公尺/秒2 |
SensorEvent.values[1] |
沿 Y 軸的加速度 (不含重力)。 | ||
SensorEvent.values[2] |
沿著 Z 軸的加速力 (不含重力)。 | ||
TYPE_ROTATION_VECTOR |
SensorEvent.values[0] |
沿著 X 軸的旋轉向量元件 (x * sin(θ/2))。 | 無單位 |
SensorEvent.values[1] |
沿著 Y 軸的旋轉向量元件 (y * sin(θ/2))。 | ||
SensorEvent.values[2] |
沿著 z 軸的旋轉向量分量 (z * sin(θ/2))。 | ||
SensorEvent.values[3] |
旋轉向量的純量元件 ((cos(θ/2))。1 | ||
TYPE_SIGNIFICANT_MOTION |
不適用 | 不適用 | 不適用 |
TYPE_STEP_COUNTER |
SensorEvent.values[0] |
感應器啟用後,使用者自上次重新啟動以來行走的步數。 | 步驟 |
TYPE_STEP_DETECTOR |
不適用 | 不適用 | 不適用 |
1 純量元件為選用值。
旋轉向量感應器和重力感應器是最常用於動作偵測和監控的感應器。旋轉向量感應器用途廣泛,可用於各種與動作相關的工作,例如偵測手勢、監控角度變化,以及監控相對方向變化。舉例來說,如果您正在開發遊戲、擴增實境應用程式、2D 或 3D 指南針,或相機穩定應用程式,旋轉向量感應器會是理想選擇。在大多數情況下,使用這些感應器是比使用加速度計和地磁場感應器或方向感應器更好的選擇。
Android 開放原始碼計畫感應器
Android 開放原始碼計畫 (AOSP) 提供三種軟體動作感應器:重力感應器、線性加速度感應器和旋轉向量感應器。這些感應器在 Android 4.0 中經過更新,現在會使用裝置的陀螺儀 (以及其他感應器) 來提升穩定性和效能。如要試用這些感應器,可以使用 getVendor() 方法和 getVersion() 方法 (供應商為 Google LLC,版本號碼為 3) 識別。由於 Android 系統將這三個感應器視為次要感應器,因此必須依供應商和版本號碼識別這些感應器。舉例來說,如果裝置製造商提供自己的重力感應器,則 AOSP 重力感應器會顯示為次要重力感應器。這三個感應器都仰賴陀螺儀:如果裝置沒有陀螺儀,這些感應器就不會顯示,也無法使用。
使用重力感應器
重力感應器會提供三維向量,指出重力的方向和大小。這個感應器通常用於判斷裝置在空間中的相對方向。以下程式碼說明如何取得預設重力感應器的例項:
Kotlin
val sensorManager = getSystemService(Context.SENSOR_SERVICE) as SensorManager
val sensor: Sensor? = sensorManager.getDefaultSensor(Sensor.TYPE_GRAVITY)
Java
private SensorManager sensorManager;
private Sensor sensor;
...
sensorManager = (SensorManager) getSystemService(Context.SENSOR_SERVICE);
sensor = sensorManager.getDefaultSensor(Sensor.TYPE_GRAVITY);
單位與加速感應器使用的單位相同 (m/s2),座標系統也與加速感應器使用的座標系統相同。
注意:裝置處於靜止狀態時,重力感應器的輸出內容應與加速計相同。
使用線性加速度計
線性加速度感應器會提供三維向量,代表沿著各裝置軸的加速度 (不含重力)。您可以使用這個值執行手勢偵測。這個值也可以做為慣性導航系統的輸入內容,該系統會使用推測航法。下列程式碼說明如何取得預設線性加速度感應器的例項:
Kotlin
val sensorManager = getSystemService(Context.SENSOR_SERVICE) as SensorManager
val sensor: Sensor? = sensorManager.getDefaultSensor(Sensor.TYPE_LINEAR_ACCELERATION)
Java
private SensorManager sensorManager;
private Sensor sensor;
...
sensorManager = (SensorManager) getSystemService(Context.SENSOR_SERVICE);
sensor = sensorManager.getDefaultSensor(Sensor.TYPE_LINEAR_ACCELERATION);
從概念上來說,這個感應器會根據下列關係提供加速度資料:
linear acceleration = acceleration - acceleration due to gravity
如要取得不受重力影響的加速度資料,通常會使用這個感應器。舉例來說,你可以使用這個感應器查看車速。線性加速度感應器一律會有偏移,您必須移除。最簡單的方法是在應用程式中加入校正步驟。校正期間,您可以要求使用者將裝置放在桌上,然後讀取三個軸的偏移量。接著,您可以從加速度感應器的直接讀數中減去該偏移量,以取得實際的線性加速度。
感應器座標系統與加速度感應器使用的座標系統相同,測量單位 (m/s2) 也相同。
使用旋轉向量感應器
旋轉向量代表裝置的方向,由角度和軸組合而成,其中裝置繞著軸 (x、y 或 z) 旋轉了 θ 角。以下程式碼說明如何取得預設旋轉向量感應器的例項:
Kotlin
val sensorManager = getSystemService(Context.SENSOR_SERVICE) as SensorManager
val sensor: Sensor? = sensorManager.getDefaultSensor(Sensor.TYPE_ROTATION_VECTOR)
Java
private SensorManager sensorManager;
private Sensor sensor;
...
sensorManager = (SensorManager) getSystemService(Context.SENSOR_SERVICE);
sensor = sensorManager.getDefaultSensor(Sensor.TYPE_ROTATION_VECTOR);
旋轉向量的三個元素表示如下:

其中旋轉向量的大小等於 sin(θ/2),旋轉向量的方向等於旋轉軸的方向。

圖 1. 旋轉向量感應器使用的座標系統。
旋轉向量的三個元素等於單位四元數 (cos(θ/2)、x*sin(θ/2)、y*sin(θ/2)、z*sin(θ/2)) 的最後三個分量。旋轉向量的元素沒有單位。x、y 和 z 軸的定義方式與加速感應器相同。參考座標系統定義為直接正交基底 (請參閱圖 1)。這個座標系統具有下列特性:
- X 定義為向量積 Y x Z。與裝置目前位置的地面相切,且大致指向東方。
- Y 軸與裝置目前位置的地面相切,並指向地磁北極。
- Z 軸指向天空,與地面垂直。
如需示範如何使用旋轉向量感應器的範例應用程式,請參閱 RotationVectorDemo.java。
使用大幅動作感應器
每當偵測到大幅度動作時,大幅度動作感應器就會觸發事件,然後自行停用。大幅度動作是指可能導致使用者位置變更的動作,例如步行、騎自行車或坐在行駛中的車輛中。下列程式碼說明如何取得預設重大動作感應器的例項,以及如何註冊事件監聽器:
Kotlin
val sensorManager = getSystemService(Context.SENSOR_SERVICE) as SensorManager
val mSensor: Sensor? = sensorManager.getDefaultSensor(Sensor.TYPE_SIGNIFICANT_MOTION)
val triggerEventListener = object : TriggerEventListener() {
    override fun onTrigger(event: TriggerEvent?) {
        // Do work
    }
}
mSensor?.also { sensor ->
    sensorManager.requestTriggerSensor(triggerEventListener, sensor)
}
Java
private SensorManager sensorManager;
private Sensor sensor;
private TriggerEventListener triggerEventListener;
...
sensorManager = (SensorManager) getSystemService(Context.SENSOR_SERVICE);
sensor = sensorManager.getDefaultSensor(Sensor.TYPE_SIGNIFICANT_MOTION);

triggerEventListener = new TriggerEventListener() {
    @Override
    public void onTrigger(TriggerEvent event) {
        // Do work
    }
};

sensorManager.requestTriggerSensor(triggerEventListener, mSensor);
詳情請參閱 TriggerEventListener。
使用計步器感應器
計步器感應器會提供使用者自上次重新啟動後,感應器啟用期間所走的步數。計步器的延遲時間較長 (最多 10 秒),但準確度高於步數偵測器感應器。
注意: 您必須宣告 ACTIVITY_RECOGNITION 權限,應用程式才能在搭載 Android 10 (API 級別 29) 以上版本的裝置上使用這個感應器。
下列程式碼說明如何取得預設計步器感應器的例項:
Kotlin
val sensorManager = getSystemService(Context.SENSOR_SERVICE) as SensorManager
val sensor: Sensor? = sensorManager.getDefaultSensor(Sensor.TYPE_STEP_COUNTER)
Java
private SensorManager sensorManager;
private Sensor sensor;
...
sensorManager = (SensorManager) getSystemService(Context.SENSOR_SERVICE);
sensor = sensorManager.getDefaultSensor(Sensor.TYPE_STEP_COUNTER);
如要節省執行應用程式的裝置電池用量,請使用 JobScheduler 類別,以特定間隔擷取計步器感應器的目前值。雖然不同類型的應用程式需要不同的感應器讀取間隔,但除非應用程式需要感應器的即時資料,否則應盡可能延長這個間隔。
使用步測器感應器
每當使用者踏出一步,步數偵測器感應器就會觸發事件。延遲時間預計會低於 2 秒。
注意: 您必須宣告 ACTIVITY_RECOGNITION 權限,應用程式才能在搭載 Android 10 (API 級別 29) 以上版本的裝置上使用這個感應器。
下列程式碼說明如何取得預設步數偵測器感應器的例項:
Kotlin
val sensorManager = getSystemService(Context.SENSOR_SERVICE) as SensorManager
val sensor: Sensor? = sensorManager.getDefaultSensor(Sensor.TYPE_STEP_DETECTOR)
Java
private SensorManager sensorManager;
private Sensor sensor;
...
sensorManager = (SensorManager) getSystemService(Context.SENSOR_SERVICE);
sensor = sensorManager.getDefaultSensor(Sensor.TYPE_STEP_DETECTOR);
使用原始資料
下列感應器會向應用程式提供原始資料,說明裝置受到的線性和旋轉力。為了有效使用這些感應器的值,您需要篩除環境中的因素,例如重力。您可能還需要對值的趨勢套用平滑演算法,以減少雜訊。
使用加速計
加速感應器會測量裝置受到的加速度,包括重力。下列程式碼說明如何取得預設加速感應器的例項:
Kotlin
val sensorManager = getSystemService(Context.SENSOR_SERVICE) as SensorManager
val sensor: Sensor? = sensorManager.getDefaultSensor(Sensor.TYPE_ACCELEROMETER)
Java
private SensorManager sensorManager;
private Sensor sensor;
  ...
sensorManager = (SensorManager) getSystemService(Context.SENSOR_SERVICE);
sensor = sensorManager.getDefaultSensor(Sensor.TYPE_ACCELEROMETER);
注意: 如果應用程式指定 Android 12 (API 級別 31) 以上版本,這個感應器會受到頻率限制。
從概念上來說,加速度感應器會測量感應器本身受到的力 (Fs),並使用下列關係式,判斷裝置受到的加速度 (Ad):
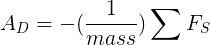
不過,重力會根據下列關係,持續影響測得的加速度:

因此,當裝置放在桌上 (且未加速) 時,加速計會讀取 g = 9.81 m/s2 的大小。同樣地,當裝置自由落體,並以 9.81 m/s2 的速度快速向地面加速時,加速度計讀數為 g = 0 m/s2。因此,如要測量裝置的實際加速度,必須從加速度計資料中移除重力貢獻。只要套用高通濾波器,即可達到這個效果。相反地,低通濾波器可用於隔離重力。以下範例說明如何執行這項操作:
Kotlin
override fun onSensorChanged(event: SensorEvent) {
    // In this example, alpha is calculated as t / (t + dT),
    // where t is the low-pass filter's time-constant and
    // dT is the event delivery rate.

    val alpha: Float = 0.8f

    // Isolate the force of gravity with the low-pass filter.
    gravity[0] = alpha * gravity[0] + (1 - alpha) * event.values[0]
    gravity[1] = alpha * gravity[1] + (1 - alpha) * event.values[1]
    gravity[2] = alpha * gravity[2] + (1 - alpha) * event.values[2]

    // Remove the gravity contribution with the high-pass filter.
    linear_acceleration[0] = event.values[0] - gravity[0]
    linear_acceleration[1] = event.values[1] - gravity[1]
    linear_acceleration[2] = event.values[2] - gravity[2]
}
Java
public void onSensorChanged(SensorEvent event){
    // In this example, alpha is calculated as t / (t + dT),
    // where t is the low-pass filter's time-constant and
    // dT is the event delivery rate.

    final float alpha = 0.8;

    // Isolate the force of gravity with the low-pass filter.
    gravity[0] = alpha * gravity[0] + (1 - alpha) * event.values[0];
    gravity[1] = alpha * gravity[1] + (1 - alpha) * event.values[1];
    gravity[2] = alpha * gravity[2] + (1 - alpha) * event.values[2];

    // Remove the gravity contribution with the high-pass filter.
    linear_acceleration[0] = event.values[0] - gravity[0];
    linear_acceleration[1] = event.values[1] - gravity[1];
    linear_acceleration[2] = event.values[2] - gravity[2];
}
注意:您可以使用多種技術篩選感應器資料。上述程式碼範例使用簡單的篩選器常數 (alpha) 建立低通篩選器。這個篩選器常數衍生自時間常數 (t) 和感應器的事件傳送率 (dt),其中時間常數 (t) 大致代表篩選器新增至感應器事件的延遲時間。程式碼範例使用 0.8 的 Alpha 值進行示範。如果使用這種篩選方法,可能需要選擇不同的 Alpha 值。
加速計使用標準感應器座標系統。在實務上,這表示當裝置以自然方向平放在桌面上時,適用下列條件:
- 如果從左側推動裝置 (使其向右移動),x 加速度值為正。
- 如果從底部推動裝置 (使其遠離您),y 加速度值為正。
- 如果以 A m/s2 的加速度將裝置推向天空,z 加速度值等於 A + 9.81,這相當於裝置的加速度 (+A m/s2) 減去重力 (-9.81 m/s2)。
- 靜止裝置的加速度值為 +9.81,對應裝置的加速度 (0 m/s2 減去重力,即 -9.81 m/s2)。
一般來說,如要監控裝置動作,加速計是很好的感應器。幾乎所有 Android 手機和平板電腦都配備加速計,耗電量約為其他動作感應器的十分之一。缺點是您可能需要實作低通和高通濾波器,才能消除重力和減少雜訊。
使用陀螺儀
陀螺儀會測量裝置繞 x、y 和 z 軸的旋轉速率 (單位為 rad/s)。下列程式碼說明如何取得預設陀螺儀的例項:
Kotlin
val sensorManager = getSystemService(Context.SENSOR_SERVICE) as SensorManager
val sensor: Sensor? = sensorManager.getDefaultSensor(Sensor.TYPE_GYROSCOPE)
Java
private SensorManager sensorManager;
private Sensor sensor;
...
sensorManager = (SensorManager) getSystemService(Context.SENSOR_SERVICE);
sensor = sensorManager.getDefaultSensor(Sensor.TYPE_GYROSCOPE);
注意: 如果應用程式指定 Android 12 (API 級別 31) 以上版本,這個感應器會受到頻率限制。
感應器的座標系統與加速度感應器使用的座標系統相同。逆時針方向的旋轉角度為正值;也就是說,如果觀察者從 x、y 或 z 軸上的某個正值位置,觀察位於原點的裝置,當裝置看起來逆時針旋轉時,觀察者會回報正值旋轉角度。這是正向旋轉的標準數學定義,與方向感應器使用的滾動定義不同。
通常,陀螺儀的輸出會隨著時間整合,以計算描述時間步長角度變化的旋轉。例如:
Kotlin
// Create a constant to convert nanoseconds to seconds.
private val NS2S = 1.0f / 1000000000.0f
private val deltaRotationVector = FloatArray(4) { 0f }
private var timestamp: Float = 0f

override fun onSensorChanged(event: SensorEvent?) {
    // This timestep's delta rotation to be multiplied by the current rotation
    // after computing it from the gyro sample data.
    if (timestamp != 0f && event != null) {
        val dT = (event.timestamp - timestamp) * NS2S
        // Axis of the rotation sample, not normalized yet.
        var axisX: Float = event.values[0]
        var axisY: Float = event.values[1]
        var axisZ: Float = event.values[2]

        // Calculate the angular speed of the sample
        val omegaMagnitude: Float = sqrt(axisX * axisX + axisY * axisY + axisZ * axisZ)

        // Normalize the rotation vector if it's big enough to get the axis
        // (that is, EPSILON should represent your maximum allowable margin of error)
        if (omegaMagnitude > EPSILON) {
            axisX /= omegaMagnitude
            axisY /= omegaMagnitude
            axisZ /= omegaMagnitude
        }

        // Integrate around this axis with the angular speed by the timestep
        // in order to get a delta rotation from this sample over the timestep
        // We will convert this axis-angle representation of the delta rotation
        // into a quaternion before turning it into the rotation matrix.
        val thetaOverTwo: Float = omegaMagnitude * dT / 2.0f
        val sinThetaOverTwo: Float = sin(thetaOverTwo)
        val cosThetaOverTwo: Float = cos(thetaOverTwo)
        deltaRotationVector[0] = sinThetaOverTwo * axisX
        deltaRotationVector[1] = sinThetaOverTwo * axisY
        deltaRotationVector[2] = sinThetaOverTwo * axisZ
        deltaRotationVector[3] = cosThetaOverTwo
    }
    timestamp = event?.timestamp?.toFloat() ?: 0f
    val deltaRotationMatrix = FloatArray(9) { 0f }
    SensorManager.getRotationMatrixFromVector(deltaRotationMatrix, deltaRotationVector);
    // User code should concatenate the delta rotation we computed with the current rotation
    // in order to get the updated rotation.
    // rotationCurrent = rotationCurrent * deltaRotationMatrix;
}
Java
// Create a constant to convert nanoseconds to seconds.
private static final float NS2S = 1.0f / 1000000000.0f;
private final float[] deltaRotationVector = new float[4]();
private float timestamp;

public void onSensorChanged(SensorEvent event) {
    // This timestep's delta rotation to be multiplied by the current rotation
    // after computing it from the gyro sample data.
    if (timestamp != 0) {
      final float dT = (event.timestamp - timestamp) * NS2S;
      // Axis of the rotation sample, not normalized yet.
      float axisX = event.values[0];
      float axisY = event.values[1];
      float axisZ = event.values[2];

      // Calculate the angular speed of the sample
      float omegaMagnitude = sqrt(axisX*axisX + axisY*axisY + axisZ*axisZ);

      // Normalize the rotation vector if it's big enough to get the axis
      // (that is, EPSILON should represent your maximum allowable margin of error)
      if (omegaMagnitude > EPSILON) {
        axisX /= omegaMagnitude;
        axisY /= omegaMagnitude;
        axisZ /= omegaMagnitude;
      }

      // Integrate around this axis with the angular speed by the timestep
      // in order to get a delta rotation from this sample over the timestep
      // We will convert this axis-angle representation of the delta rotation
      // into a quaternion before turning it into the rotation matrix.
      float thetaOverTwo = omegaMagnitude * dT / 2.0f;
      float sinThetaOverTwo = sin(thetaOverTwo);
      float cosThetaOverTwo = cos(thetaOverTwo);
      deltaRotationVector[0] = sinThetaOverTwo * axisX;
      deltaRotationVector[1] = sinThetaOverTwo * axisY;
      deltaRotationVector[2] = sinThetaOverTwo * axisZ;
      deltaRotationVector[3] = cosThetaOverTwo;
    }
    timestamp = event.timestamp;
    float[] deltaRotationMatrix = new float[9];
    SensorManager.getRotationMatrixFromVector(deltaRotationMatrix, deltaRotationVector);
    // User code should concatenate the delta rotation we computed with the current rotation
    // in order to get the updated rotation.
    // rotationCurrent = rotationCurrent * deltaRotationMatrix;
}
標準陀螺儀會提供原始旋轉資料,不會對雜訊和偏移 (偏差) 進行任何篩選或校正。在實際操作中,陀螺儀雜訊和漂移會產生需要補償的誤差。您通常可以透過監控其他感應器 (例如重力感應器或加速計) 來判斷漂移 (偏差) 和雜訊。
使用未校正的陀螺儀
未校正的陀螺儀與陀螺儀類似,但不會對旋轉速率套用陀螺儀漂移補償。原廠校正和溫度補償仍會套用至旋轉速率。未校正的陀螺儀可用於後置處理及融合方向資料。一般來說,gyroscope_event.values[0] 會接近 uncalibrated_gyroscope_event.values[0] - uncalibrated_gyroscope_event.values[3]。也就是說,
calibrated_x ~= uncalibrated_x - bias_estimate_x
注意:未校正的感應器會提供更多原始結果,且可能包含一些偏差,但其測量結果包含較少因校正而套用的修正。部分應用程式可能偏好這些未校正的結果,因為結果更流暢可靠。舉例來說,如果應用程式嘗試自行進行感應器融合,導入校正功能實際上可能會扭曲結果。
除了旋轉速率外,未校正的陀螺儀也會提供每個軸線的預估漂移。下列程式碼說明如何取得預設未校正陀螺儀的例項:
Kotlin
val sensorManager = getSystemService(Context.SENSOR_SERVICE) as SensorManager
val sensor: Sensor? = sensorManager.getDefaultSensor(Sensor.TYPE_GYROSCOPE_UNCALIBRATED)
Java
private SensorManager sensorManager;
private Sensor sensor;
...
sensorManager = (SensorManager) getSystemService(Context.SENSOR_SERVICE);
sensor = sensorManager.getDefaultSensor(Sensor.TYPE_GYROSCOPE_UNCALIBRATED);
其他程式碼範例
BatchStepSensor 範例進一步示範如何使用本頁涵蓋的 API。